KUKA KR QUANTEC
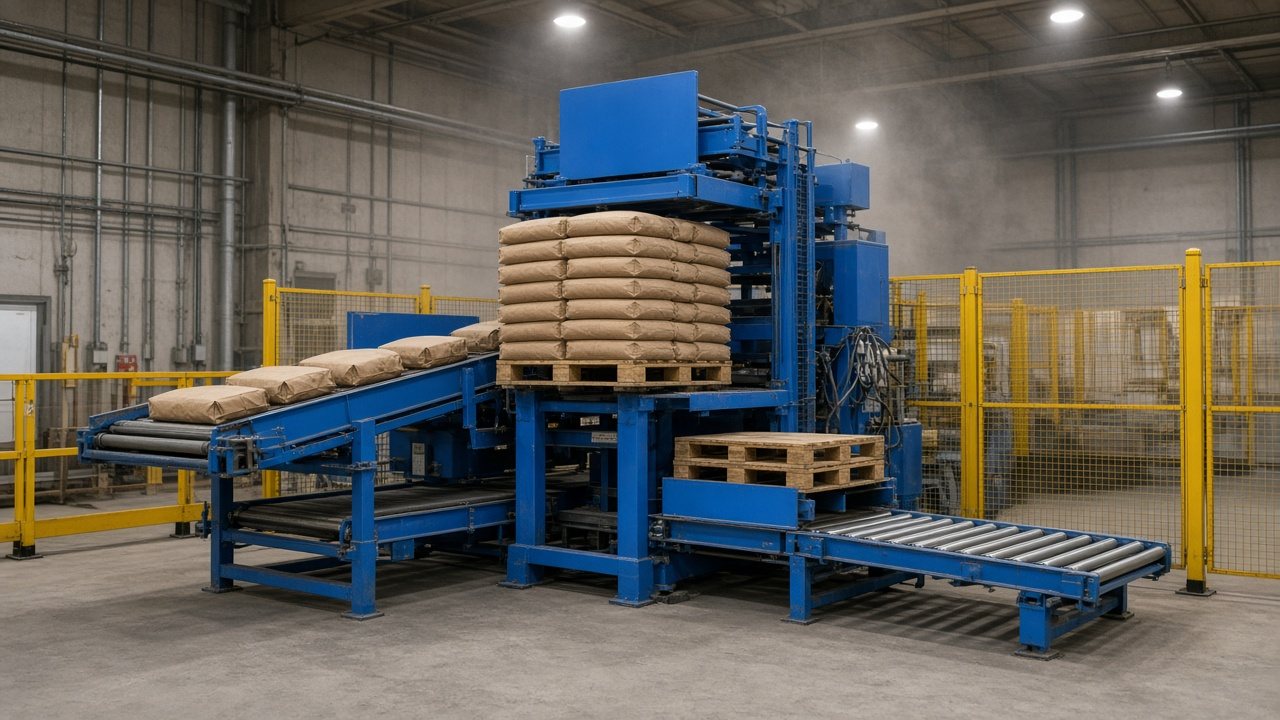
دورة العمل: اقتراب من المستودع، نزول خطي إلى سطح الكرتون، التقاط عند التلامس فقط، سفر مرتفع، ثم وضع على الطبلية. المخزون 6 كراتين على مستويين. بعد امتلاء الطبلية يمكن إعادة الدورة.
تطبيق محاكاة صناعية ثلاثية الأبعاد · v1.0.0 · 2026
KUKA Warehouse-to-Pallet Robot Cell
روبوت كوكا يلتقط الكراتين من رف المستودع ويضعها على طبلية EUR 1200×800. المسك يتم عند وصول المقبض إلى الصندوق، وليس بسحب الصندوق تلقائياً.
بيانات المشروع
مشروع توأم رقمي لخلية مناولة صناعية. الروبوت KUKA KR QUANTEC يقف بين رف المصدر WH-01 وطبلية المقصد PAL-01، مع خزانة تحكم KR C4 ولوحة تشغيل HOME / CYCLE / STOP.
دورة العمل: اقتراب من المستودع، نزول خطي إلى سطح الكرتون، التقاط عند التلامس فقط، سفر مرتفع، ثم وضع على الطبلية. المخزون 6 كراتين على مستويين. بعد امتلاء الطبلية يمكن إعادة الدورة.
هذا عرض محاكاة داخل Unity، وليس تحكماً بروبوت حقيقي.
Gallery
WebGL
KUKA, KR QUANTEC, Palletizing, Warehouse, Pick and Place, Unity, Digital Twin
KUKA visual: “KUKA Robot KR 210-2K W Gripper” by MR.AnyCAD, licensed under CC BY 4.0.
https://sketchfab.com/3d-models/kuka-robot-kr-210-2k-w-gripper-a97169ecf99b40a592d712f17d4a36bd